

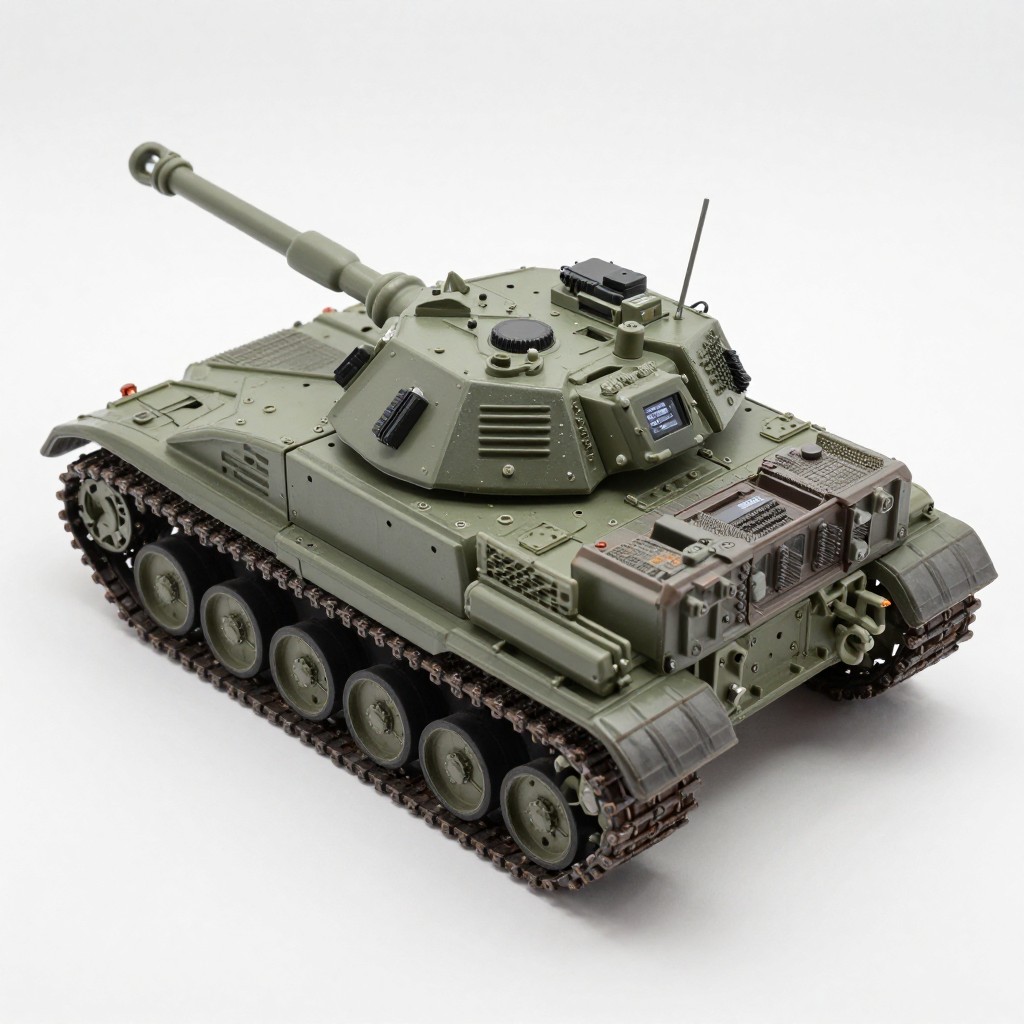
Радиоуправляемый танк состоит из корпуса и ходовой части, двух моторных приводов, аккумулятора, регулятора хода, радиоприёмника и передатчика. Приёмник получает команды, контроллер преобразует их в сигналы для моторов, а дифференциальное управление изменяет скорость левой и правой гусеницы. Сборку начинают с проверки совместимости напряжения, токов и разъёмов.
Краткая сводка основных компонентов и принципов
- Два независимых привода позволяют танку двигаться вперёд, назад и разворачиваться на месте.
- Регулятор хода согласует команды приёмника с током моторов и обычно отвечает за плавный старт.
- Аккумулятор выбирают по рабочему напряжению, допустимому току и габаритам отсека.
- Сигнальные цепи и силовые провода разводят раздельно, чтобы снизить помехи.
- Перед установкой гусениц проверяют направление вращения, ток холостого хода и нагрев.
- Первый запуск выполняют с вывешенной ходовой частью и ограниченным газом.
Архитектура радиоуправляемого танка: модули и их взаимодействие
Типовая схема включает передатчик, радиоприёмник, контроллер или регулятор хода, левый и правый моторы, аккумулятор, главный выключатель и дополнительные устройства: сервоприводы башни, подсветку, звуковой модуль или дымогенератор.
Такая конструкция подходит для самостоятельной сборки, ремонта и модернизации готовых моделей. Она удобна, если требуется заменить моторы, изменить передатчик или настроить плавность движения. Не стоит собирать систему без расчёта тока, если нет опыта работы с аккумуляторами, пайкой и защитой от короткого замыкания.
- Проверьте, что корпус вмещает аккумулятор, регулятор и проводку.
- Определите напряжение моторов и максимальный ток регулятора.
- Разделите силовые, сигнальные и антенные зоны.
- Подготовьте предохранитель или другой способ ограничения последствий аварии.
Электроника на борту: контроллеры, приёмник и коммутация
Для базовой системы понадобятся двухканальный передатчик, совместимый приёмник, двухканальный регулятор хода или два одноканальных регулятора, аккумулятор, главный выключатель, провода подходящего сечения и разъёмы с надёжной фиксацией.
Из инструментов подготовьте мультиметр, паяльную станцию, термоусадочную трубку, бокорезы, отвёртки, держатель проводов и средства фиксации кабелей. Перед пайкой снимите аккумулятор и проверьте полярность мультиметром в режиме прозвонки.
Базовая схема коммутации
- Положительный провод аккумулятора подключают через выключатель и защитный элемент к силовому входу регулятора.
- Отрицательный провод аккумулятора соединяют с общим минусом регулятора.
- Моторы подключают к левому и правому выходам, если используется двухканальный регулятор.
- Сигнальные кабели регулятора подключают к соответствующим каналам приёмника.
- Приёмник закрепляют вдали от силовых проводов и размещают антенну без перегибов и экранирования металлом.
Если регулятор питает приёмник через встроенный стабилизатор, не подключайте параллельно второй источник питания без проверки схемы. Несогласованные стабилизаторы могут конфликтовать между собой.
Приводы и моторы: типы, характеристики и интеграция в ходовую часть
Для гусеничной модели обычно применяют два коллекторных мотора с редукторами. Бесщёточные приводы возможны, но требуют совместимых регуляторов и более тщательной настройки реверса. Важны не только обороты, но и крутящий момент, передаточное отношение, ток при заклинивании и температура корпуса.
Подготовка перед установкой
- Измерьте сопротивление и убедитесь в отсутствии короткого замыкания между выводами мотора и корпусом.
- Проверьте свободное вращение ведущих колёс вручную.
- Сравните моторы по типу, редукции и направлению вращения.
- Подготовьте крепёж, шайбы и фиксаторы резьбы, совместимые с материалом корпуса.
Пошаговая установка приводов
- Установите моторные блоки. Закрепите редукторы без перекоса. Ведущие колёса должны вращаться без заметного биения и не задевать корпус.
- Проверьте механику без питания. Поверните каждую гусеницу вручную. Устраните заедания, чрезмерное натяжение и неправильное положение направляющих колёс.
- Подключите моторы временно. Используйте короткие провода с изолированными соединениями. Пока не устанавливайте гусеницы, чтобы безопасно проверить направление вращения.
- Настройте направление каналов. При небольшой команде вперёд обе стороны должны вращаться так, чтобы танк двигался вперёд. Если одна сторона вращается наоборот, поменяйте местами её силовые провода или измените реверс в настройках.
- Проверьте дифференциальное управление. Для поворота скорость одной гусеницы уменьшается, а для разворота на месте стороны вращаются в противоположных направлениях.
- Проведите тест под нагрузкой. Установите гусеницы и кратковременно проверьте движение на ровной поверхности. После остановки оцените нагрев моторов, регулятора и разъёмов.
- Зафиксируйте проводку. Кабели не должны касаться шестерён, валов и гусениц. Оставьте запас длины для обслуживания, но исключите свободные петли.
Питание и защита: аккумуляторы, регуляторы и схемы безопасности
Аккумулятор должен соответствовать рабочему напряжению моторов и регулятора. Максимальный ток батареи должен покрывать рабочую нагрузку приводов с запасом, а разъёмы и провода - выдерживать тот же режим без заметного нагрева.
- Проверьте полярность аккумулятора и силового разъёма.
- Убедитесь, что регулятор рассчитан на выбранное напряжение.
- Закрепите батарею так, чтобы она не перемещалась при торможении.
- Изолируйте открытые контакты термоусадкой.
- Установите главный выключатель в доступном месте.
- Не заряжайте аккумулятор внутри закрытого корпуса без контроля и подходящего зарядного устройства.
- После короткого теста проверьте нагрев проводов, разъёмов, регулятора и моторов.
- При запахе, вздутии, повреждении оболочки или резком нагреве немедленно прекратите эксплуатацию.
Первое включение выполняйте без нагрузки, затем с вывешенными гусеницами и только после этого на полу. Если регулятор уходит в защиту, отключите питание и ищите причину в заклинивании, перегрузке, неправильном напряжении или плохом контакте.
Протоколы и логика управления: PWM, PPM, SBUS, CAN и распределение сигналов
PWM передаёт отдельный управляющий сигнал по каждому каналу. PPM объединяет несколько каналов в последовательный кадр. SBUS передаёт каналы цифровым последовательным потоком через один сигнальный провод, а CAN использует шину с адресацией и обычно встречается в более сложных контроллерах.
Ошибки, которые встречаются чаще всего
- Приёмник и передатчик работают на разных протоколах или не выполнено сопряжение.
- Сигнальный провод подключён без общего провода земли.
- Перепутаны канал газа, поворота и дополнительные функции.
- Включён реверс не того канала, поэтому танк движется назад при команде вперёд.
- Для SBUS выбран обычный PWM-вход без совместимого декодера.
- Два источника питания соединены параллельно без согласования напряжения.
- Антенна проложена рядом с регулятором, моторами или силовыми проводами.
- Отсутствует failsafe: при потере связи моторы продолжают получать команду движения.
Настройте failsafe на нейтральное положение и проверяйте его при поднятых гусеницах. Если применяется CAN, заранее проверьте распиновку, терминаторы и адреса устройств по документации конкретных модулей.
Практическая сборка и отладка: пошаговый чек‑лист и измерения
Подготовка к финальной проверке
- Зарядите аккумулятор безопасным штатным способом.
- Снимите гусеницы или вывесьте корпус для первого включения.
- Установите передатчик в нейтральное положение.
- Подготовьте мультиметр и возможность быстро отключить питание.
- Проверьте механическую часть. Убедитесь, что валы, шестерни и гусеницы вращаются без заеданий, а крепёж затянут.
- Измерьте питание без нагрузки. Сравните напряжение аккумулятора с допустимым диапазоном регулятора и контроллера.
- Выполните пробное включение. Сначала включите передатчик, затем модель, если это предписано инструкцией аппаратуры.
- Проверьте нейтраль. При отпущенных органах управления моторы не должны самопроизвольно вращаться.
- Проверьте каждую сторону отдельно. Кратко подайте команду вперёд и назад, контролируя направление и отсутствие рывков.
- Проверьте повороты. Медленно увеличьте команду поворота и убедитесь, что обе гусеницы реагируют предсказуемо.
- Проведите тест на поверхности. Начните с короткого движения на малой скорости, затем проверьте торможение и разворот.
- Осмотрите систему после теста. Ищите нагрев, запах, следы трения, ослабленные разъёмы и повреждение изоляции.
Подходящие варианты сборки
- Готовый двухканальный регулятор: подходит для простой модели с двумя коллекторными моторами и минимальным числом функций.
- Два отдельных регулятора: удобны, если нужно независимо подобрать токовую нагрузку или заменить только один канал.
- Микроконтроллер между приёмником и приводами: уместен для плавного микширования, телеметрии, ограничителей и дополнительных режимов.
- Шина CAN: оправдана при наличии совместимых модулей и сложной распределённой электроники; для базовой модели она обычно избыточна.
Поисковые формулировки вроде "купить радиоуправляемый танк", "радиоуправляемые танки цена", "радиоуправляемый танк на пульте управления", "модель радиоуправляемого танка купить" и "радиоуправляемые танки с доставкой" полезны при выборе готовой платформы, но перед покупкой всё равно проверяйте напряжение, тип моторов, ремонтопригодность и наличие запчастей.
Ответы на типичные технические вопросы по сборке и настройке
Можно ли использовать один регулятор для двух моторов?
Да, если он рассчитан на два независимых канала и суммарный ток обоих моторов. Один общий канал без дифференциального управления не позволит полноценно управлять гусеницами.
Почему танк едет только в одну сторону?
Проверьте режим реверса, нейтраль канала, подключение сигнального провода и настройки регулятора. Также причиной может быть регулятор, не поддерживающий двунаправленный режим.
Почему моторы начинают вращаться сразу после включения?
Чаще всего передатчик включён не в нейтрали, неверно выполнена калибровка или перепутаны полярность и канал. Поднимите гусеницы, отключите питание и заново выполните привязку и калибровку.
Как проверить защиту от потери радиосвязи?
При вывешенных гусеницах включите модель, подайте нейтраль и выключите передатчик. Моторы должны остановиться или перейти в заранее заданное безопасное состояние.
Что делать при сильном нагреве регулятора?
Остановите модель и проверьте токовую нагрузку, заедание гусениц, вентиляцию и соответствие аккумулятора регулятору. Не продолжайте эксплуатацию до устранения причины.
Нужен ли отдельный стабилизатор для приёмника?
Он нужен, если встроенный BEC регулятора не выдерживает нагрузку или его напряжение не соответствует приёмнику и сервоприводам. Параллельное подключение стабилизаторов допускается только при совместимой схеме.